Projects
조건에 맞는 프로젝트가 없습니다.
- 01
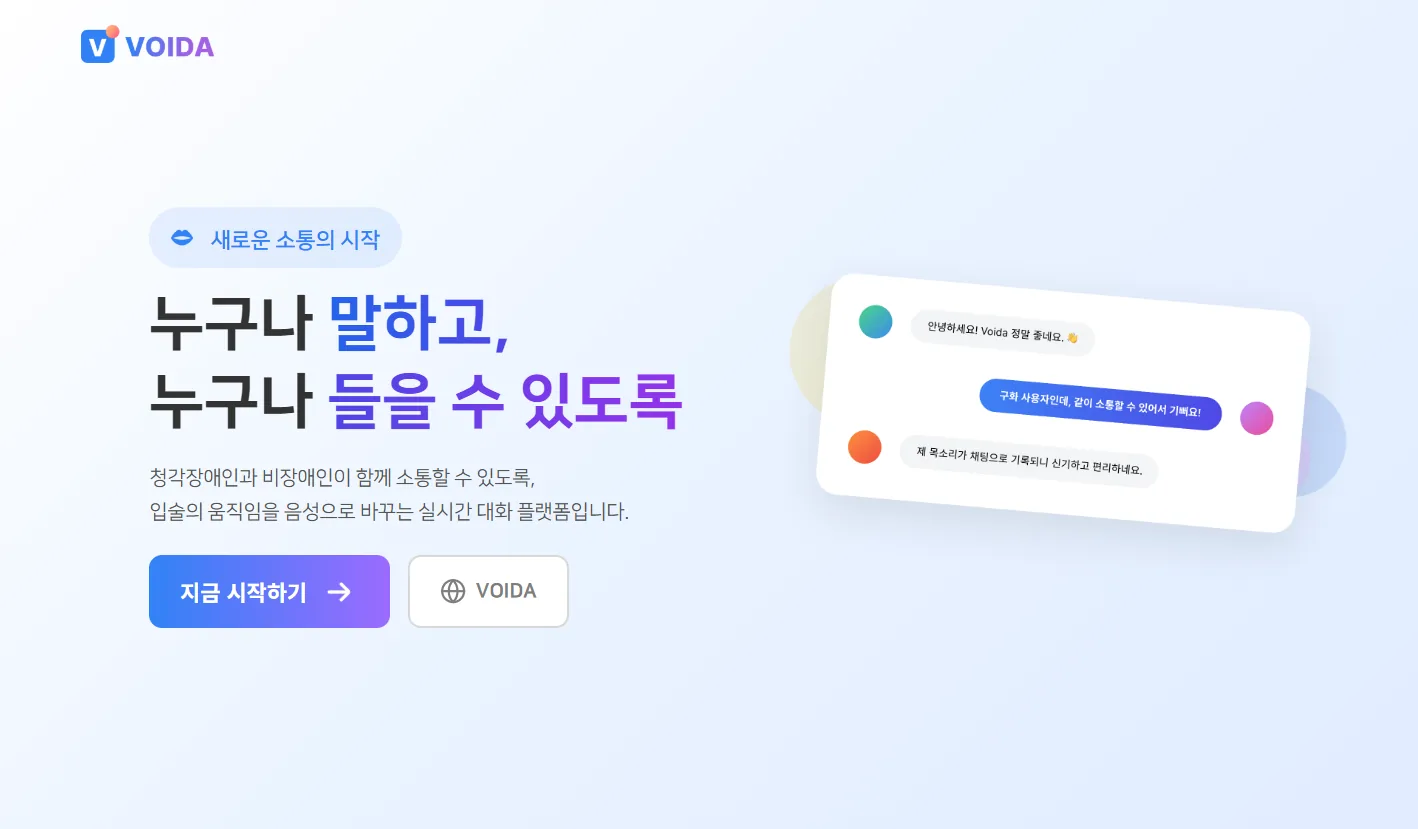 VOIDA느린 외부 AI API와 복잡한 인증 흐름을 변경에 강한 구조로 정리한 음성통화 백엔드전략 패턴WebClient Non-Blocking I/O추론 시간 13초 → 6초Spring BootSpring SecurityOAuth2JWTWebFlux
- OAuth2 성공 처리의 중첩 분기를 전략 패턴으로 분리해 확장 지점 명확화
- STT/TTS 호출을 WebClient Non-Blocking I/O로 처리해 스레드 고갈 위험 대응
- 구화 인식 모델을 GPU 서버로 옮겨 추론 시간 13초 → 6초
- 02
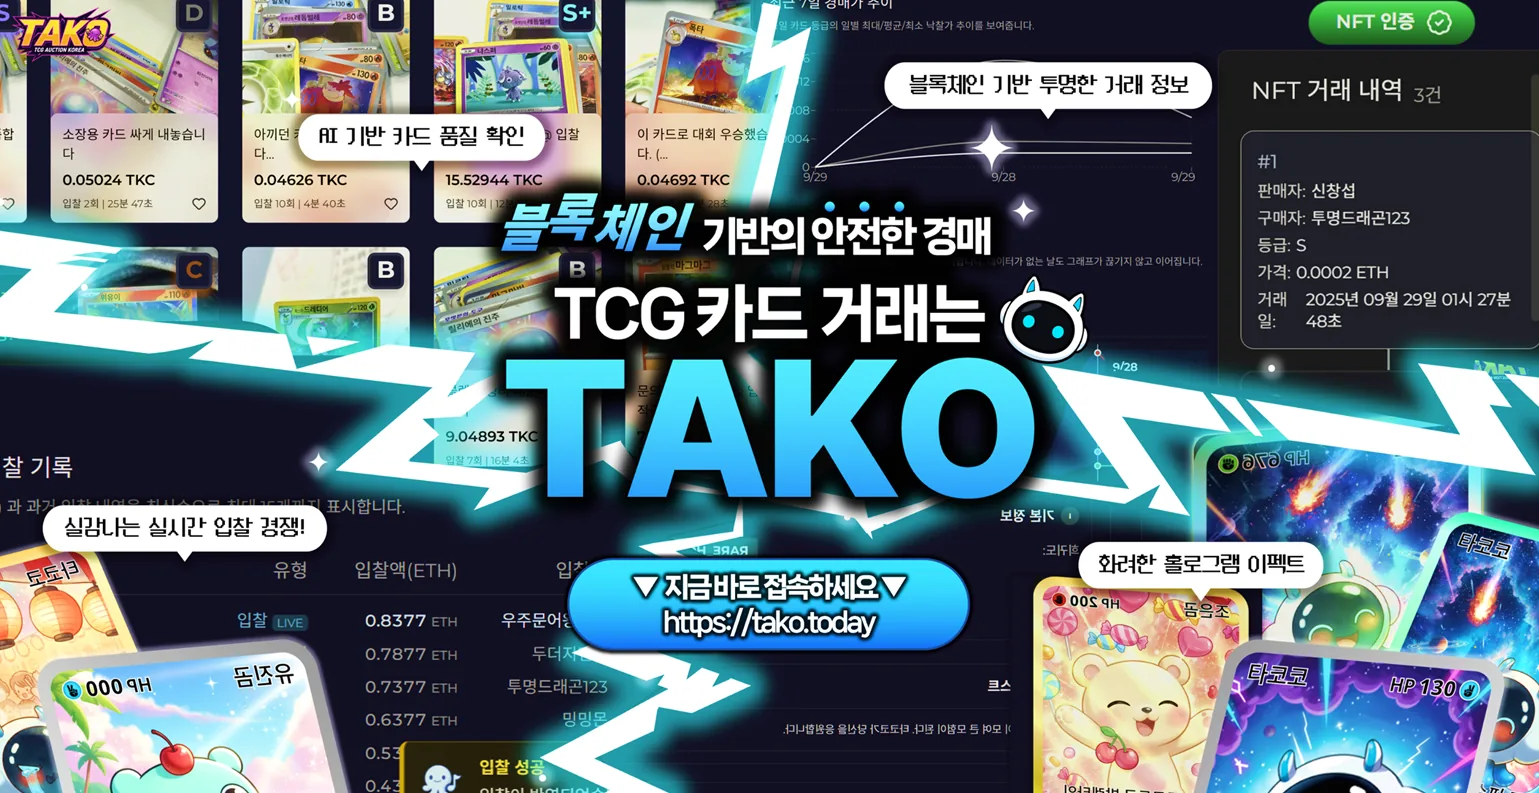 TAKO느린 외부 원장(블록체인)과 DB의 거래 상태를 일관되게 유지하는 경매 백엔드Spring Event와 @AsyncDB·온체인 상태의 최종 일관성경매 에스크로 스마트 컨트랙트Spring BootWeb3jSolidityMySQLRedis
- Spring Event와 @Async로 블록체인 쓰기 작업을 요청 흐름에서 분리
- 상태 기반 후속 처리와 스케줄러 확인으로 DB·온체인 상태의 최종 일관성 확보
- 경매 에스크로 스마트 컨트랙트와 Spring Security 인증 API 구현
- 03
 NAMUH이기종 보드로 구성된 케어 로봇을 제어 신호와 영상으로 나눠 서비스에 연결한 IoT 시스템제어 신호는 MQTT, 실시간 영상은 WebRTC이중 Nginx 리버스 프록시n8n·Gemini 기반 코드리뷰 자동화MQTTOpenViduESP32DockerNginx
- 제어 신호는 MQTT, 실시간 영상은 WebRTC로 분리한 통신 구조 설계
- 단일 EC2에서 이중 Nginx 리버스 프록시로 웹 서비스와 미디어 서버 공존
- Jenkins CI/CD와 n8n·Gemini 기반 코드리뷰 자동화로 6인 팀 개발 흐름 정비
- 04
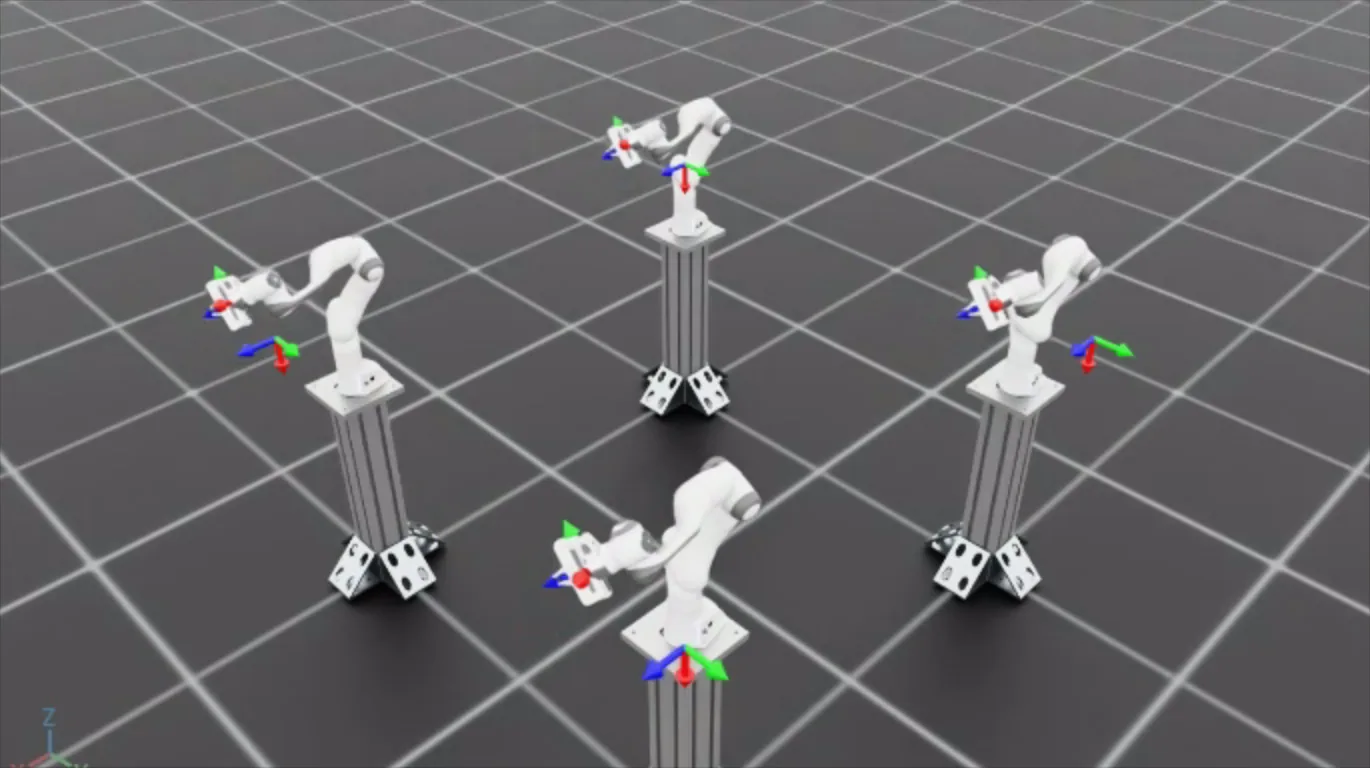 OMX Grasp Learning카메라만으로 알기 어려운 파지 상태를 압력센서로 보완하는 로봇팔 모방학습 실험5회 중 2회 큐브를 잡지 않고 이동압력센서 값을 같은 시점 기준으로 기록Isaac Sim·LabLeRobotPythonESP32Isaac SimAutodesk Fusion
- Pick&Place 모방학습에서 5회 중 2회 큐브를 잡지 않고 이동하는 실패 양상 관측
- 카메라·관절·그리퍼·압력센서 값을 같은 시점 기준으로 기록하는 데이터 구조 설계
- LeRobot record → train → eval 흐름 학습, EC2 기반 Isaac Sim·Lab 환경 구축