진행 중인 개인 실험입니다. 완료된 성과가 아니라 문제 정의와 실험 설계 단계를 정리했습니다.
Context
모방학습과 강화학습을 함께 공부하는 3인 스터디에서, OMX 로봇팔로 큐브를 집어 상자에 옮기는 모방학습을 실험하고 있습니다.
Problem
비전 기반으로 Pick&Place 모방학습을 진행하던 중 평균적으로 5회 중 2회는 큐브를 잡지 않은 채 상자로 이동했습니다. 위치는 맞는데 잡지 못한 상태로 움직이는 형태였기 때문에, 데이터나 Epoch를 늘리기보다 접촉 여부를 관측할 신호가 먼저 필요하다고 판단했습니다.
Architecture (설계)
- observation: 카메라 영상, 관절 상태, 그리퍼 상태, 압력센서 값
- action: 관절·그리퍼 명령
- 성공·실패 episode를 구분해 LeRobotDataset 형식으로 변환
- baseline policy를 학습한 뒤 압력센서 입력 유무에 따른 실패 유형 비교
My Contribution
- LeRobot 로컬 환경을 구성하고 record, replay, train, evaluation 흐름을 학습했습니다.
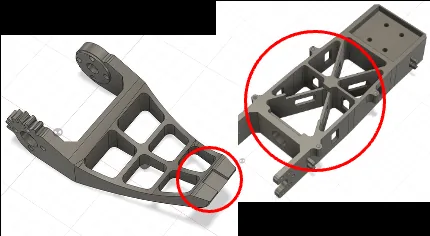
- 기존 로봇팔에 ESP32와 압력센서를 결합하기 위해 Fusion으로 모델링을 수정했습니다.
- UTM에서 OpenRB-150 장치를 연결하기 위한 USB passthrough, 드라이버 점유, 권한 문제를 정리했습니다.
- EC2 GPU 인스턴스에 Isaac Sim·Lab을 구축하고 Pick & Place, ContactSensor, CameraSensor 예제를 실습했습니다.
Engineering Decisions
학습량보다 관측값 먼저
실패가 “위치는 맞지만 잡지 못함”으로 반복됐기 때문에, 모델을 키우기 전에 모델이 볼 수 있는 정보가 부족하다고 봤습니다. 영상은 위치와 접근 경로에는 유용하지만 접촉과 파지 힘은 알려주지 않습니다.
Result
아직 완료하지 않은 범위:
- 압력센서 값의 LeRobot observation schema 통합
- 직접 수집한 큐브 집기 데이터셋과 policy 학습·실로봇 추론
- 압력센서 유무에 따른 파지 성공률 비교
Retrospective
모델보다 먼저 “무엇을 관측하고 무엇을 행동으로 볼지”를 정의하는 일이 학습 결과를 좌우한다는 점을 실험 준비 단계에서 체감하고 있습니다.